www.industrie-afrique-du-nord.com
21
'26
Written on Modified on
Des moteurs sans cadre pour des robots plus compacts
Allient élargit sa gamme de moteurs couple avec des formats réduits facilitant l’intégration mécanique et électrique dans les applications de précision.
allient.com
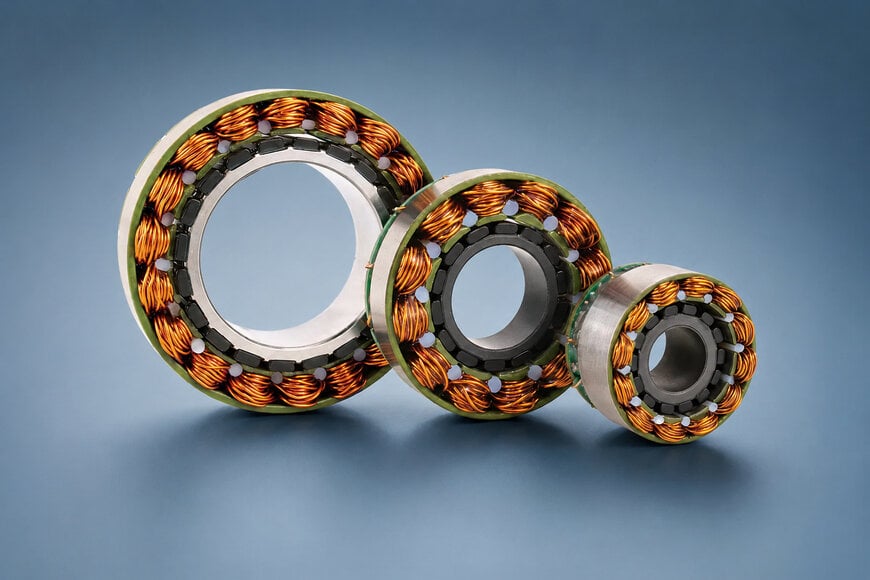
Les nouvelles tailles des moteurs couple sans cadre de la série ElectroFlux sont destinées aux applications dans lesquelles le diamètre du moteur, l’espace d’intégration et la densité de couple constituent des contraintes de conception. Ces moteurs sans cadre se composent d’ensembles distincts formés d’un stator et d’un rotor à aimants permanents, plutôt que d’un moteur conventionnel avec carter, ce qui permet au concepteur de la machine d’intégrer directement le moteur dans la structure mécanique.
Dans le domaine de la robotique, cette architecture permet de concevoir le moteur, les roulements, l’arbre et les autres éléments mécaniques comme une partie intégrante du même ensemble d’actionnement. Cette approche est pertinente pour les articulations robotiques, les instruments de précision, les instruments optiques et les systèmes compacts de mouvement rotatif dans lesquels la réduction de l’encombrement du moteur peut simplifier l’intégration mécanique.
Raccordement du stator par circuit imprimé
Les nouveaux moteurs de 25 mm et 38 mm utilisent un raccordement du stator par circuit imprimé. Cette configuration réduit l’espace nécessaire aux connexions par câbles conventionnelles et peut simplifier l’intégration électrique dans le produit final.
La configuration sans cadre sépare également les composants électromagnétiques du moteur de la structure mécanique. Les concepteurs disposent ainsi d’une plus grande liberté pour définir les roulements environnants, la disposition de l’arbre, le carter, le système de retour d’information et les autres composants en fonction des exigences de l’application.
Applications en robotique et les instruments de précision
Les nouvelles tailles de moteurs couples sont destinées aux systèmes compacts de robotique et de mouvement de précision dans lesquels l’espace d’installation disponible peut limiter le choix du moteur. Les applications potentielles comprennent les articulations robotiques, les mécanismes de positionnement optique, les instruments de précision et d’autres ensembles rotatifs nécessitant une intégration directe du moteur.
L’importance du diamètre dépend de la conception de l’actionneur et pas uniquement de la taille du moteur. Le couple de sortie, la capacité thermique en fonctionnement continu, les conditions de fonctionnement en régime maximal, la configuration des bobinages, l’inertie du rotor, la vitesse, les exigences du système de retour d’information et le refroidissement disponible influencent tous l’adéquation d’un moteur sans cadre à une application donnée.
Des moteurs sans cadre taillés pour la robotique
Les moteurs couple sans cadre sont utilisés en robotique car l’absence de carter moteur conventionnel, d’arbre et de roulements intégrés permet d’intégrer ces composants dans la propre structure mécanique du robot. Cette architecture peut réduire le nombre de composants de transmission distincts et offrir une plus grande liberté dans la conception de l’actionneur.
Les produits comparables illustrent la diversité des approches disponibles. La famille de moteurs sans cadre TBM2G de Kollmorgen, par exemple, qui comprend des tailles de châssis de 50 mm à 115 mm, est conçue pour des applications comprenant les robots collaboratifs, avec des configurations optimisées pour un fonctionnement à 48 V en courant continu ou moins.
D’autres fabricants proposent également des moteurs sans cadre de plus petite taille. Dings Motion commercialise des moteurs sans cadre et sans balais de 25 mm et 38 mm, avec des couples de pointe de 0,105 Nm et 0,76 Nm, respectivement. Ces spécifications montrent pourquoi le diamètre du moteur ne permet pas, à lui seul, d’établir une équivalence de performances : le couple doit être évalué avec la longueur de l’empilage, le bobinage, les conditions thermiques, la vitesse, le courant et le cycle de fonctionnement.
Contexte supplémentaire:
Cette section présente des spécifications techniques et des comparaisons concurrentielles qui ne figuraient pas dans l’annonce initiale du produit.
Le lancement de moteurs sans cadre de 25 mm et 38 mm place les nouvelles solutions d’Allient dans un segment des moteurs compacts. Dings Motion propose, par exemple, des variantes de moteurs sans cadre de 25 mm et 38 mm avec des couples de pointe de 0,105 Nm et 0,76 Nm. Kinco Robotics offre également des configurations de moteurs couple sans cadre avec des diamètres de stator de 25 mm et 38 mm, notamment des modèles présentant des couples de pointe de 0,222 Nm et 1,05 Nm, respectivement.
Ces valeurs ne doivent pas être considérées comme des comparaisons directes des performances avec les nouvelles tailles de la gamme ElectroFlux, car Allient n’a pas fourni dans son annonce de spécifications équivalentes concernant le couple, la vitesse, la longueur de l’empilage, le courant, les caractéristiques thermiques ou le cycle de fonctionnement. Une comparaison pertinente nécessite des conditions d’essai cohérentes ainsi que des définitions équivalentes du couple continu et du couple de pointe.
Pour les équipements robotiques compacts, les critères de sélection pertinents comprennent donc le diamètre extérieur, la longueur axiale, le couple continu et le couple de pointe, la vitesse de fonctionnement, la température des bobinages, la tension, le courant, l’inertie du rotor, la résistance thermique, la compatibilité avec les systèmes de retour d’information et les exigences d’intégration mécanique. Les exemples publiés par différents fabricants montrent que ces paramètres peuvent varier considérablement, même entre des moteurs présentant des diamètres nominaux similaires.
Publié par Sucithra Mani, rédactrice pour Induportals – contenu adapté par l’IA.
www.allient.com