www.industrie-afrique-du-nord.com
26
'26
Written on Modified on
Servovariateurs décentralisés pour l'automatisation robotique industrielle
Murrelektronik et Danfoss ont intégré la commande de mouvement décentralisée dans une plateforme robotique afin de réduire la complexité du câblage et de minimiser l'encombrement de l'armoire de commande.
www.murrelektronik.com
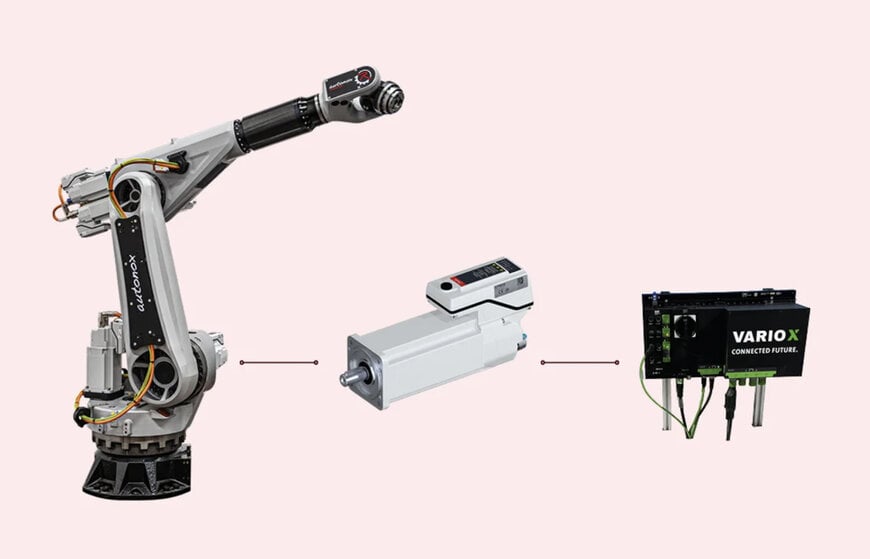
Murrelektronik, un fournisseur mondial de technologies d'automatisation et d'installation, se concentre sur les architectures de systèmes décentralisés pour les constructeurs de machines. Les systèmes robotiques industriels traditionnels reposent sur des architectures centralisées, dans lesquelles les contrôleurs de robots et les servovariateurs sont logés dans une armoire de commande. Cette configuration conventionnelle nécessite des connexions d'alimentation et de retour dédiées pour chaque moteur, ce qui entraîne un câblage important, des efforts d'installation considérables et des exigences d'espace importantes dans l'armoire, limitant ainsi la flexibilité des conceptions de machines modulaires. Pour surmonter ces limitations, l'entreprise a cherché à étendre les principes de l'automatisation décentralisée à la robotique, créant ainsi une référence pratique pour les futures conceptions de machines.
Intégration de la commande de mouvement décentralisée
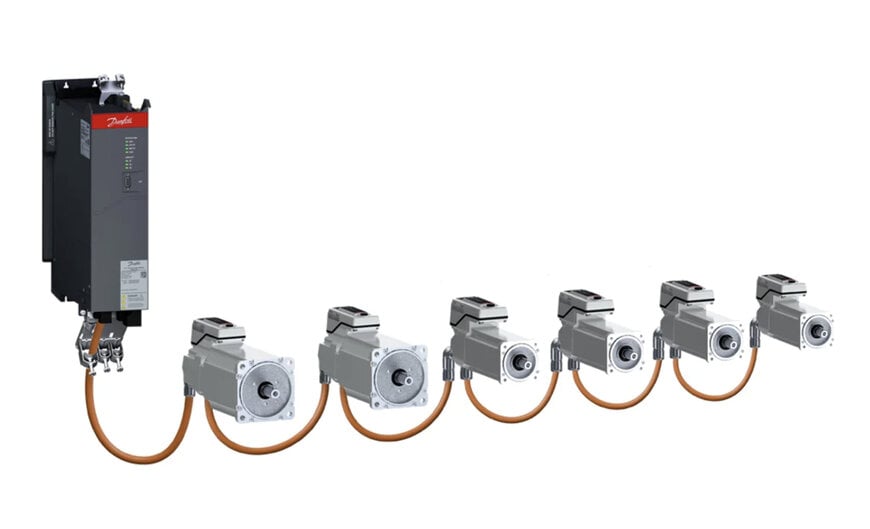
En collaboration avec Danfoss et autonox Robotics, Murrelektronik a développé un cas de test d'application utilisant un robot industriel 6 axes conçu pour la manutention de matériaux, l'assemblage, le dosage et le soudage. Le projet a utilisé une plateforme de mouvement décentralisée où les servovariateurs et les moteurs sont combinés en une seule unité compacte. En montant ces servovariateurs intégrés directement sur le bras robotique, le besoin d'installations de servovariateurs conventionnelles en armoire est éliminé. Un module d'alimentation unique doté d'une carte optionnelle d'accès décentralisé intégrée alimente tous les variateurs décentralisés via un câblage en guirlande (daisy-chain). Cette architecture rapproche le contrôle, la distribution d'énergie et les interfaces d'entrée/sortie du niveau de la machine.
Exigences de sécurité et de précision
L'équipe d'ingénierie avait besoin d'une plateforme offrant un contrôle de mouvement dynamique de haute précision, une sécurité fonctionnelle et des protocoles de communication ouverts. Des fonctions de mouvement sécurisé avancées, allant au-delà de la simple suppression sûre du couple (Safe Torque Off), étaient nécessaires pour garantir la sécurité de l'opérateur sans compromettre la productivité de la machine. « Nous avons évalué le marché à la recherche d'une solution de servovariateur décentralisée, et l'entraînement intégré correspondait parfaitement à notre concept », déclare Marco Bosch, responsable mondial de l'ingénierie des solutions chez Murrelektronik. « Nous avons besoin de fonctions de mouvement sécurisé avancées qui nous permettent d'allier flexibilité, productivité et sécurité des machines. » La plateforme sélectionnée utilise des modules en carbure de silicium pour une efficacité thermique optimisée et prend en charge plusieurs protocoles de communication industrielle, facilitant une intégration transparente dans l'environnement existant des automates programmables industriels (API).
Réduction du câblage et de l'espace en armoire
Après une période d'ingénierie collaborative de six mois, l'architecture résultante a fourni un modèle évolutif et pleinement opérationnel pour la conception de machines modulaires. L'installation directe des servovariateurs sur la structure du robot a complètement éliminé les servovariateurs en armoire, réduisant l'encombrement de l'armoire de commande de 60 %. De plus, la mise en œuvre du câblage en guirlande a réduit la longueur totale des câbles jusqu'à 80 %. Cette réduction diminue les coûts de câblage globaux et crée une structure de machine plus propre et plus compacte, fournissant aux intégrateurs de systèmes et aux fabricants d'équipements une méthode vérifiée pour la mise en œuvre du contrôle de mouvement décentralisé dans les applications robotiques.
Édité par Maria Brueva, rédactrice chez Induportals – adapté par l'IA.
www.murrelektronik.com
