
www.industrie-afrique-du-nord.com
10
'26
Written on Modified on
Une plateforme robotique unifiée accélère l'intégration de l'IA physique
NXP Semiconductors a lancé sa plateforme robotique unifiée pour éliminer les goulets d'étranglement de l'intégration entre contrôle en temps réel, perception et systèmes autonomes.
www.nxp.com
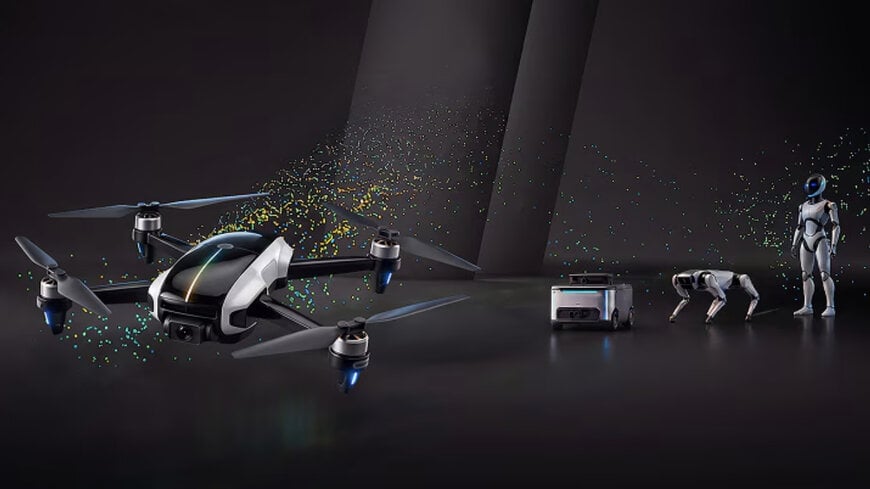
L'intégration de sous-systèmes robotiques hétérogènes, allant du traitement neuronal à haut débit au contrôle moteur déterministe, crée fréquemment d'importants blocages techniques pour les systèmes autonomes au sein des environnements industriels et commerciaux. Afin de résoudre ces contraintes d'ingénierie transversales, la plateforme établit une structure de référence qui synchronise la détection sensorielle, l'actionnement en temps réel, l'intelligence artificielle et les communications sécurisées pour les plateformes sans pilote et l'automatisation industrielle.
Découplage matériel et architecture de communication déterministe
Les architectures robotiques autonomes exigent des domaines de calcul distincts pour exécuter des processus soumis à des contraintes temporelles radicalement différentes. La commutation des moteurs en temps réel ainsi que l'exécution des trajectoires ne peuvent partager leurs flux d'exécution avec des charges de travail d'intelligence artificielle non déterministes sans menacer la stabilité des commandes. La plateforme robotique unifiée répond à cet impératif grâce à l'architecture Neural Axis, une approche qui sépare le calcul en périphérie dédié à la vision des boucles d'asservissement à faible latence, tout en assurant l'acheminement sécurisé des données entre les sous-systèmes.
L'association d'un kit de développement logiciel (SDK) modulaire et open source à des modules de référence pré-validés permet aux équipes d'ingénierie de déployer les fonctionnalités robotiques fondamentales de manière séquentielle. Les boucles de contrôle s'évaluent de façon autonome au sein de nœuds matériels isolés avant l'incorporation des couches de navigation fondées sur la perception. Les échanges entre nœuds de calcul distribués reposent sur des topologies réseau éprouvées issues des secteurs industriel et automobile, notamment des liaisons Ethernet à paire unique qui allègent la masse embarquée et réduisent la complexité du câblage dans les structures aériennes et les châssis mobiles.
Conceptions de référence modulaires et spécifications des sous-systèmes
La déclinaison matérielle initiale cible les vecteurs aériens autonomes à travers quatre modules de référence, chacun adapté à des profils spécifiques de calcul et de commande :
Perception avancée et calcul autonome : Le nœud de calcul NavQ95 s'appuie sur le processeur d'application i.MX 95 pour prendre en charge le traitement de vision, les algorithmes de cartographie et la planification de mission de haut niveau.
Gestion du vol et actionnement en temps réel : L'unité Tropic VMU/FMU (gestion du véhicule et gestion du vol) intègre le microcontrôleur de transition (MCU) i.MX RT1064 pour gérer les routines de stabilisation en temps réel et le traitement de la télémétrie.
Agrégation intelligente des capteurs : Le nœud concentrateur de capteurs repose sur le microcontrôleur MCX N947 et emploie une couche physique 100Base-T1 de qualité automobile afin de relier les capteurs périphériques de manière déterministe via une simple paire torsadée.
Actionnement moteur : L'étage de puissance est piloté par un variateur de vitesse électronique (ESC) conforme AM32 basé sur le MCU MCX A13, conçu pour générer des signaux de modulation de largeur d'impulsion (PWM) à haute fréquence pour la commutation des moteurs sans balais.
Couches d'abstraction logicielle et systèmes d'exploitation robotiques
L'harmonisation des logiciels embarqués sur des architectures de calcul hétérogènes impose généralement un développement sur mesure de pilotes matériels. Le SDK modulaire résout cette complexité en regroupant pilotes périphériques, intergiciels et paquets de support de carte compatibles avec les principaux écosystèmes open source.
L'architecture logicielle réunit ROS 2 pour l'orchestration des nœuds et les échanges interprocessus de haut niveau, la suite logicielle de pilotage automatique PX4 pour le guidage et la stabilisation aérodynamique, ainsi que le système d'exploitation temps réel (RTOS) Zephyr pour les microcontrôleurs déterministes aux ressources limitées. Cette structure garantit que les fonctions de sécurité matérielle et de cybersécurité configurées sur le composant physique s'exécutent continuellement, indépendamment des variations du code applicatif supérieur.
Applications industrielles et opérationnelles
Cette plateforme est conçue pour les drones d'inspection multirotors, les aéronefs de livraison du dernier kilomètre, les robots de service ainsi que les robots mobiles autonomes (AMR) utilisés en logistique d'entrepôt, en contrôle d'installations industrielles et en agriculture de précision.
Dans le secteur du stockage automatisé, la mise en service de véhicules à guidage automatique requiert un équilibre constant entre détection optique d'obstacles à haute vitesse et arrêts d'urgence certifiés. L'utilisation de briques matérielles validées permet aux concepteurs de ramener les phases de prototypage de plusieurs mois à des cycles de vérification standardisés, accélérant l'intégration sur le terrain au sein d'environnements exigeant une fiabilité opérationnelle permanente.
Contexte additionnel :
Cette section détaille les spécifications techniques et les analyses comparatives sectorielles non mentionnées dans l'annonce initiale du produit.
Les architectures de calcul hétérogènes remplacent progressivement les cartes informatiques monolithiques dans le domaine de la robotique embarquée. Alors que l'intelligence artificielle physique évolue vers des machines collaboratives autonomes, les équipes d'ingénierie font face à des critères de conformité renforcés encadrés par des normes de sécurité telles que la CEI 61508 et l'ISO 13849 pour les machines industrielles, ainsi que par les réglementations émergentes régissant les systèmes d'aéronefs sans pilote.
Parmi les architectures matérielles de référence pour la robotique, les solutions sur carte unique adoptent principalement deux configurations industrielles : les plateformes de calcul centralisées qui orientent directement les données des capteurs et la commande moteur vers une unité de traitement à très haute puissance (à l'image des systèmes sur puce monolithiques de la gamme NVIDIA Jetson), ou les architectures à séparation de domaines qui isolent les microcontrôleurs temps réel des accélérateurs de réseaux neuronaux (telles que les architectures combinant des microcontrôleurs STMicroelectronics STM32 avec un processeur hôte dédié à la vision).
Les modèles centralisés fournissent une puissance d'inférence GPU élevée pour le calcul spatial, mais peinent régulièrement à garantir un déterminisme de commande moteur à l'échelle de la microseconde sans coprocesseurs dédiés. À l'inverse, les conceptions matérielles discrètes basées sur des microcontrôleurs généralistes nécessitent des efforts d'ingénierie considérables pour déployer les piles de communication, les séquences de démarrage sécurisé et les pilotes réseau temps réel sur des puces isolées.
L'intégration de la norme Ethernet 100Base-T1 au niveau de la couche d'acquisition des capteurs s'inscrit dans la transition globale de l'industrie vers les standards Ethernet automobiles, en substitution des bus série traditionnels UART et SPI. Ce protocole assure un débit bidirectionnel simultané de 100 Mbit/s sur une unique paire torsadée non blindée, augmentant la bande passante disponible pour les réseaux de capteurs lidar, radar et de caméras multidirectionnelles, tout en limitant les perturbations électromagnétiques (EMI) générées par les moteurs électriques.
Édité par Sucithra Mani, rédactrice chez Induportals – adapté par IA.
www.nxp.com
